언어 변경 :
컴팩트 설계를 위한 소형 플라스틱 구면 베어링
공간 절약형, 경량, 유지보수 프리 구면 베어링
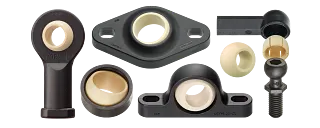
소형 구면 베어링은 어디에 사용됩니까?
협소한 공간에서 피벗 운동, 틸팅 운동, 회전 운동을 구현하거나, 직선 운동을 전달하거나, 편하중을 방지하거나, 축 정렬 오차를 보정해야 하는 경우 컴팩트 구면 베어링이 필요합니다.
많은 설계에서는 금속 구면 베어링 수준의 높은 하중 지지 능력이 필요하지 않으므로, 고성능 플라스틱으로 제작된 유지보수 프리 구면 베어링이 합리적인 대안이 됩니다. 특히 정기적인 재윤활이 필요하거나, 부품이 습기나 물 튀김에 노출되거나, 경량화가 중요한 경우에 적합합니다.
이동 구조물에 적합한 경량성
이동하는 구조물의 경우, 필요한 구동 토크에 영향을 미치는 것은 탑재 하중(payload)만이 아닙니다. 베어링과 연결 부품 자체도 이동 질량의 일부이므로 모든 동작에서 가속 및 감속되어야 합니다. igubal 부품은 고성능 플라스틱으로 제작되며, 설계에 따라 동일한 강철 제품 대비 최대 70% 더 가볍습니다. 따라서 높은 동작 사이클, 짧은 가속 거리 또는 제한된 구동 출력이 요구되는 응용 분야(예: 동적 메커니즘, 로봇, 그리퍼, 항공기)에서 설계상의 이점을 제공합니다.

급유 및 유지보수가 필요 없는 베어링
igubal 구면 베어링은 소재 내부에 고체 윤활제가 포함되어 있어 재윤활이 필요하지 않습니다. 따라서 윤활제가 외부 환경으로 유출되지 않습니다. 정기 유지보수가 어렵거나 비용이 많이 드는 환경, 또는 윤활제 사용이 바람직하지 않은 환경에서 큰 설계상의 이점을 제공합니다.

내화학성, 내부식성
플라스틱은 부식되지 않으며, 소재에 따라 다양한 화학물질에 대한 내성을 가집니다.별도의 표면 처리도 필요하지 않습니다. 따라서 습기나 화학 세척 환경에서도 플라스틱 구면 베어링을 사용할 수 있습니다.

저소음, 진동 흡수
마찰 및 마모 특성이 최적화된 소재는 금속 베어링 조합과는 다른 마찰 및 감쇠 특성을 제공합니다. 이를 통해 저소음 운전과 진동 감쇠가 가능합니다. 소음과 진동이 구조물에 직접 전달되는 응용 분야에 이상적입니다.
영상에서 확인해보세요: 손가락 및 엄지 키네마틱 구조에 igubal KBRM 로드 엔드 베어링이 적용된 AIDIN Hand
휴머노이드 로봇 핸드
플라스틱 로드 엔드가 휴머노이드 로봇 손의 손가락 운동학을 최적화
AIDIN ROBOTICS의 AIDIN Hand는 설계, 센서 기술, 그리고 메커니즘 간의 유기적인 상호작용이 얼마나 중요한지를 보여줍니다. 센서와 소프트웨어가 "생각"을 담당한다면, 실제 모든 움직임을 구현하는 것은 메커니즘입니다.
이 협업 프로젝트의 일환으로, 손가락과 엄지의 운동 메커니즘에 사용되던 금속 로드 엔드를 2022년에 KBRM-02 시리즈 igubal 로드 엔드로 교체했습니다. 목표는 무게를 줄이는 동시에 안정적이고 일관된 움직임을 구현하는 것이었습니다. 이 플라스틱 솔루션은 이후 양산 환경에서도 성공적으로 적용되고 있습니다.
- 윤활 없이 유지보수 불필요
- 고동적 움직임에 적합한 경량 설계
- 부드러운 키네마틱을 위한 저소음 동작
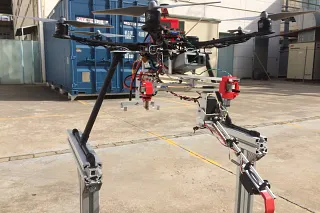
카르테시안 매니퓰레이터
필로우 블록 베어링과 플랜지 마운트 베어링이 드론 매니퓰레이터의 정밀한 움직임을 지원합니다.
검사 및 유지보수 작업용으로 개발된 이 드론에서는 매니퓰레이터 암의 안정적이고 정밀한 움직임이 필수적입니다. 직동 가이드와 스프링 보조 암 외에도, 사용된 베어링은 중요한 기계적 기능을 수행합니다. 이동 부품을 정밀하게 안내하고 환경과 상호작용 시 제어된 힘 전달을 가능하게 합니다.
유연 관절의 스프링 레버 메커니즘에는 EFOM-06 플랜지 마운트 베어링이 사용됩니다. 슬라이딩 그리퍼를 지지하기 위해 ESTM-06-SL 필로우 블록 베어링 2개가 사용됩니다. igus 베어링이 선택된 이유는 다음과 같습니다.
- 부드럽고 유지보수가 필요 없는 관절 및 그리퍼 움직임
- 항공용 장비에 적합한 경량 설계
- 실외 사용에 적합한 내식성
소형 플라스틱 구면 베어링의 추가 적용 사례


상담
문의사항에 개별적으로 답변해 드리겠습니다.
배송 및 상담
개인별:
월~금 오전 9시 - 오후 6시.
온라인:
24시간